

产品概述
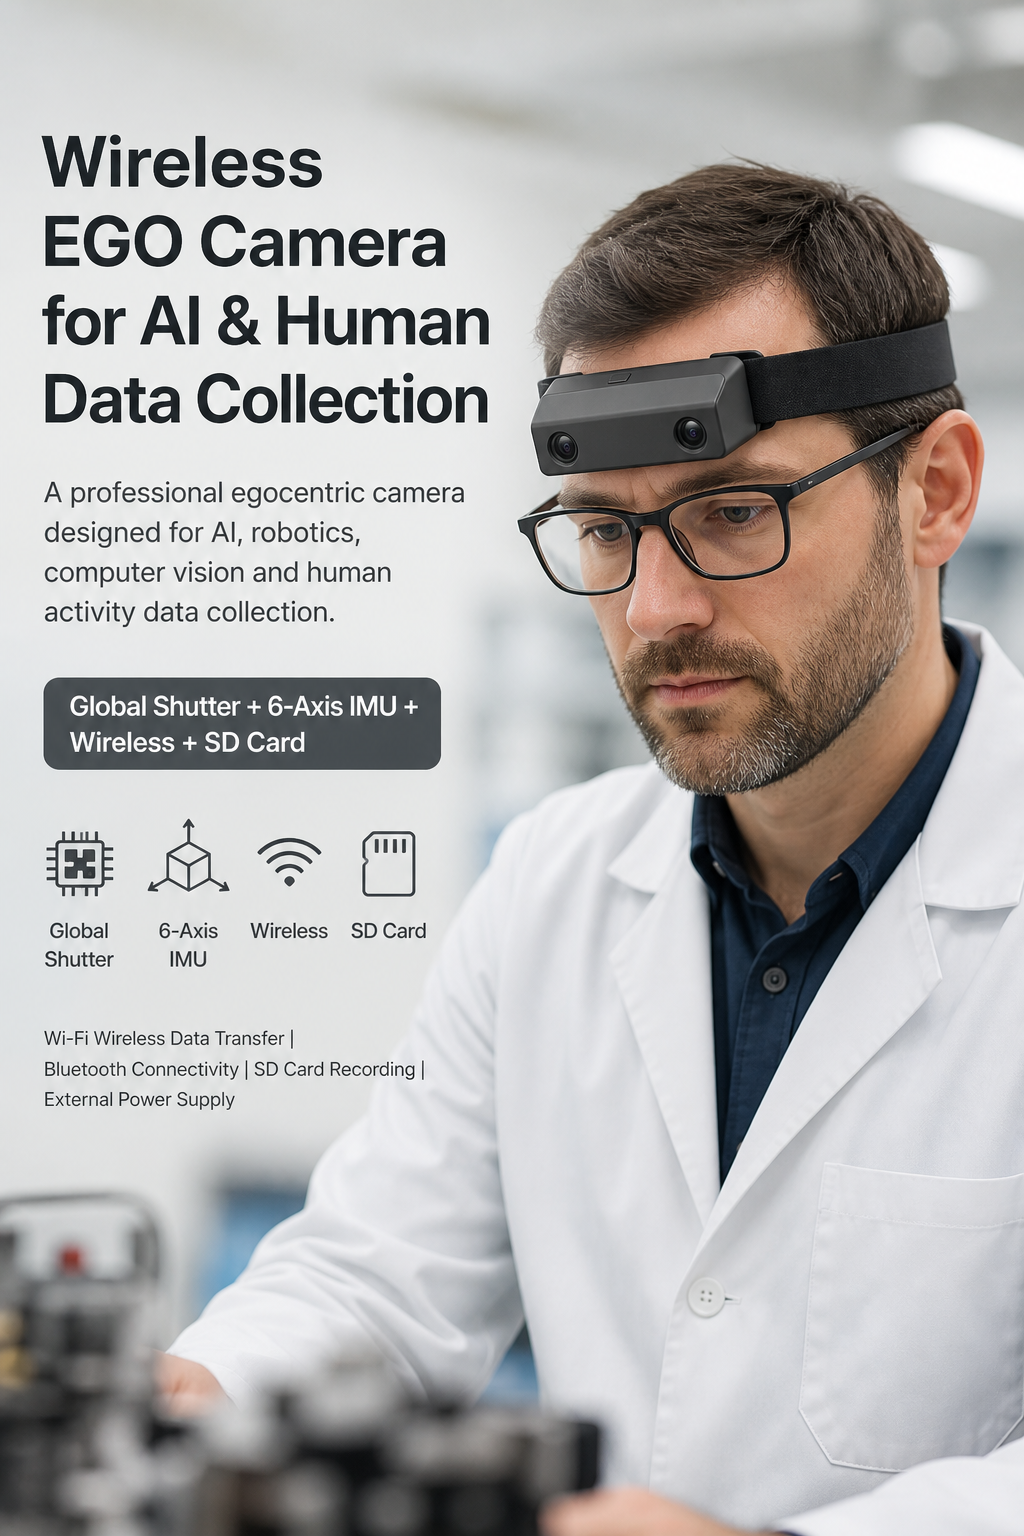
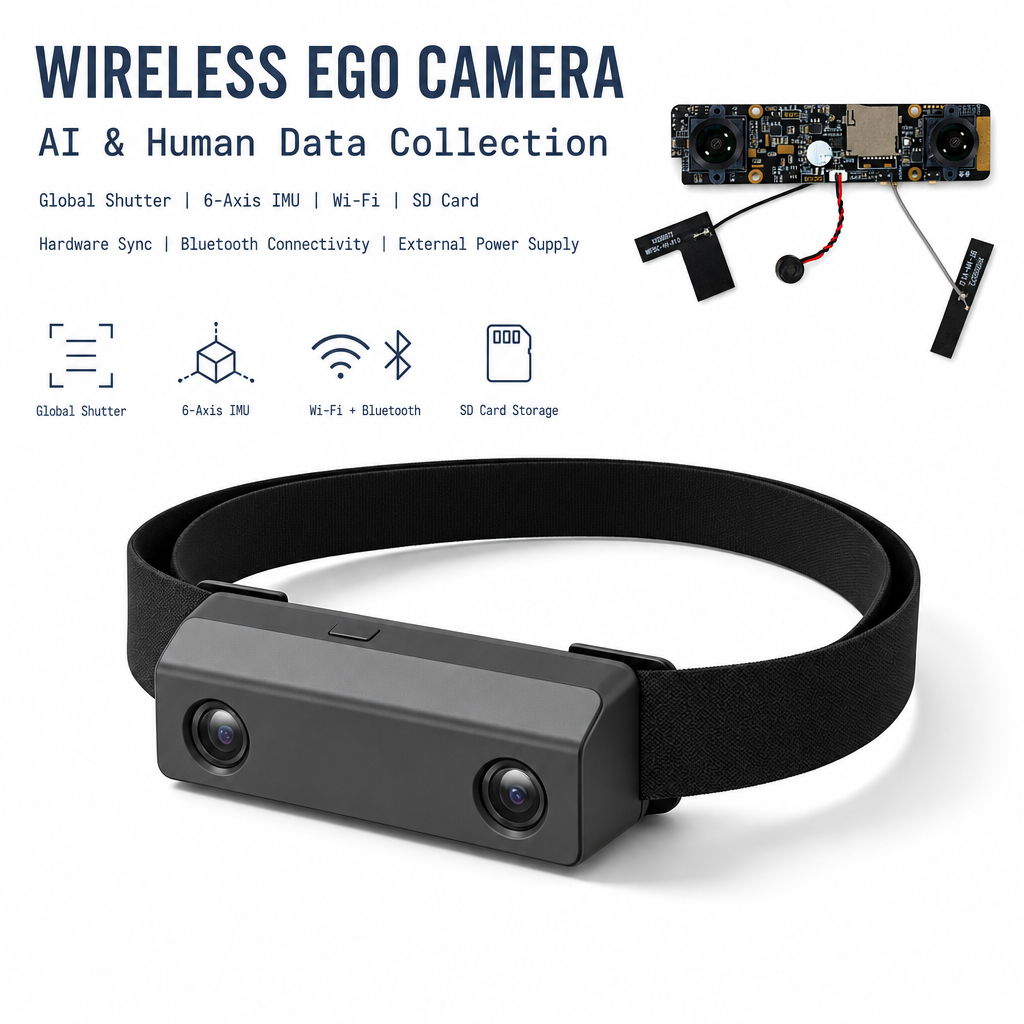
双全局快门传感器,单眼支持 1080p 30fps 视频录制,以及共享同一时钟的 6 轴 IMU。提供两种版本:独立 WiFi 录像机和用于头戴式设备集成的 USB 模块。
2026年11月11日
我们已更新了我们的Ego立体相机我们为收集第一人称视频的团队构建了头戴式装置:机器人实验室训练操作模型,制造商记录流水线作业,以及研究小组组装以自我为中心的数据集。
简短版
两个全局快门传感器分别以最高 1080p/30fps 的分辨率记录立体 RGB 图像。一个六轴 IMU 与它们协同工作。每个立体帧和每个 IMU 采样都带有硬件时间戳,因此在后期处理中打开时,这两个视频流的时间基准完全一致——无需手动测量偏移量。
我们为什么要把同步功能移到硬件层面?
以自我为中心的数据集通常会在以下两个方面出现问题:一是长时间拍摄过程中左右帧发生偏移;二是IMU和视频数据在判断手部何时穿过工作区域时存在分歧。
软件同步大部分时间都能处理这些问题,但有时也会失效。丢帧、重新编码、会话中途重新协商——早上测得的偏移量到了下午就错了。三周后,当基于这些数据训练的策略出现异常行为时,你才会发现这个问题。
在录制时添加时间戳可以消除这种故障模式。时间戳属于录制文件本身,而不是后续读取文件的机器,因此无论是在录制机器上还是在集群上处理视频片段,其行为都相同。
两种版本,不同的工作
| 特征 | WiFi 版本 | USB版本 |
|---|---|---|
| 记录 | 写入设备上的 SD 卡 | 数据通过 USB 传输到您自己的计算机。 |
| 力量 | 内置电池 | 低阻力,适合长时间工作 |
| 会议 | 没有连接电脑或手机 | 用电缆连接 |
| 合身 | 工厂参观、现场考察,以及任何无法连接笔记本电脑的场合 | 定制耳机、固定设备、连续工作数小时 |
WiFi 版本是交给操作员使用的。它启动后即可持续录制,另一端无需运行任何程序。USB 版本则可以集成到您已设计的硬件中,其中线缆和计算单元都包含在软件包内。
校准工作在发货前完成。
每台相机在出厂前都经过校准。校准文件会导出并随设备一起交付,因此您可以直接将相机的内部参数和外部参数加载到您的流程中。
它曾被用于什么用途?
该系列产品目前已在三种设置下运行:
- [•] 工厂车间:现场录制装配和检验工作,由操作员佩戴而不是安装在三脚架上。
- [•] 人为操纵数据:以手部为中心的捕捉方式适用于构建操作数据集的团队,其中手腕和手指的运动必须与立体视觉对所看到的内容一致。
- [•] 以自我为中心的视觉研究:第一人称数据集,其中校正后的宽视野和低失真比绝对分辨率更重要。
它停在哪里
最高点为每台摄像机 1080p/30如果你的工作需要单眼4K分辨率,那么这款设备并不合适。
这USB 版本需要主机这是一个模块,不是录音机。
这WiFi 版本记录到卡所以,总得有人在会话之间取出和卸载卡片。
订购
无最低订购量限制。试点订单起订量为 5 台,足以进行实际数据采集,并与您目前使用的设备进行比较。之后,我们将根据试点情况扩展至生产规模,以满足更大规模的部署需求。
现有样品可供技术评估。请索取数据手册、原始录音(立体声对加IMU,未经处理)以及试用价格。在最终决定购买前,请务必在您自己的工作流程中打开原始文件——这是唯一能够验证同步和校准在您的实际使用条件下是否可靠的测试方法。
规格
| 传感器 | 2×全局快门 |
| 分辨率/帧速率 | 每台摄像头最高支持 1080p @ 30 fps 分辨率 |
| 立体声同步 | 拍摄时左右帧时间同步 |
| 惯性测量单元 | 6轴,硬件时间戳,与立体帧同步 |
| 光学 | 宽广的校正视野,低畸变 |
| 校准 | ChArUco;每个单元导出校准文件 |
| 存储(WiFi 版本) | SD卡 |
| 电源(WiFi 版本) | 内置电池 |
| 电源(USB 版本) | 低能耗,适合长时间使用 |
| 最低订购量 | 没有任何 |
| 可用性 | 样品现已上市 |
常问问题
我需要笔记本电脑还是手机来录音?
WiFi 版本则不然。它会将录音保存到 SD 卡中,并且必须使用移动电源供电。USB 版本则需要连接主机。
立体图像帧和IMU如何保持同步?
两者在采集时均通过硬件添加时间戳。时间戳随数据一起传输,因此即使经过复制、重新编码和在不同机器上处理,对齐信息仍然有效。
它到货时是否已校准?
是的。每台设备在发货前都会使用 ChArUco 目标进行校准,并且该设备的校准文件也会随设备一起提供。
我可以在下生产订单前进行评估吗?
是的。试生产订单起订量为 1 台,没有最低订购量限制,样品可立即提供。您可以索取原始录音和数据手册,自行检查立体声校准和 IMU 性能。
我需要提供哪些信息才能获得报价?
您需要提供试用设备的数量、版本(WiFi 或 USB)以及大致的录制需求。这些信息足以让我们为您报价并提供产品规格表。
发布时间:2026年11月11日


