

Созданная как носимая, наголовная стереокамера с инерциальным измерительным блоком (IMU), USB-3372 сочетает в себе аппаратную синхронизацию стереоизображения с глобальным затвором, встроенную запись и Wi-Fi для обучения роботов, SLAM, VIO и 3D-реконструкции.
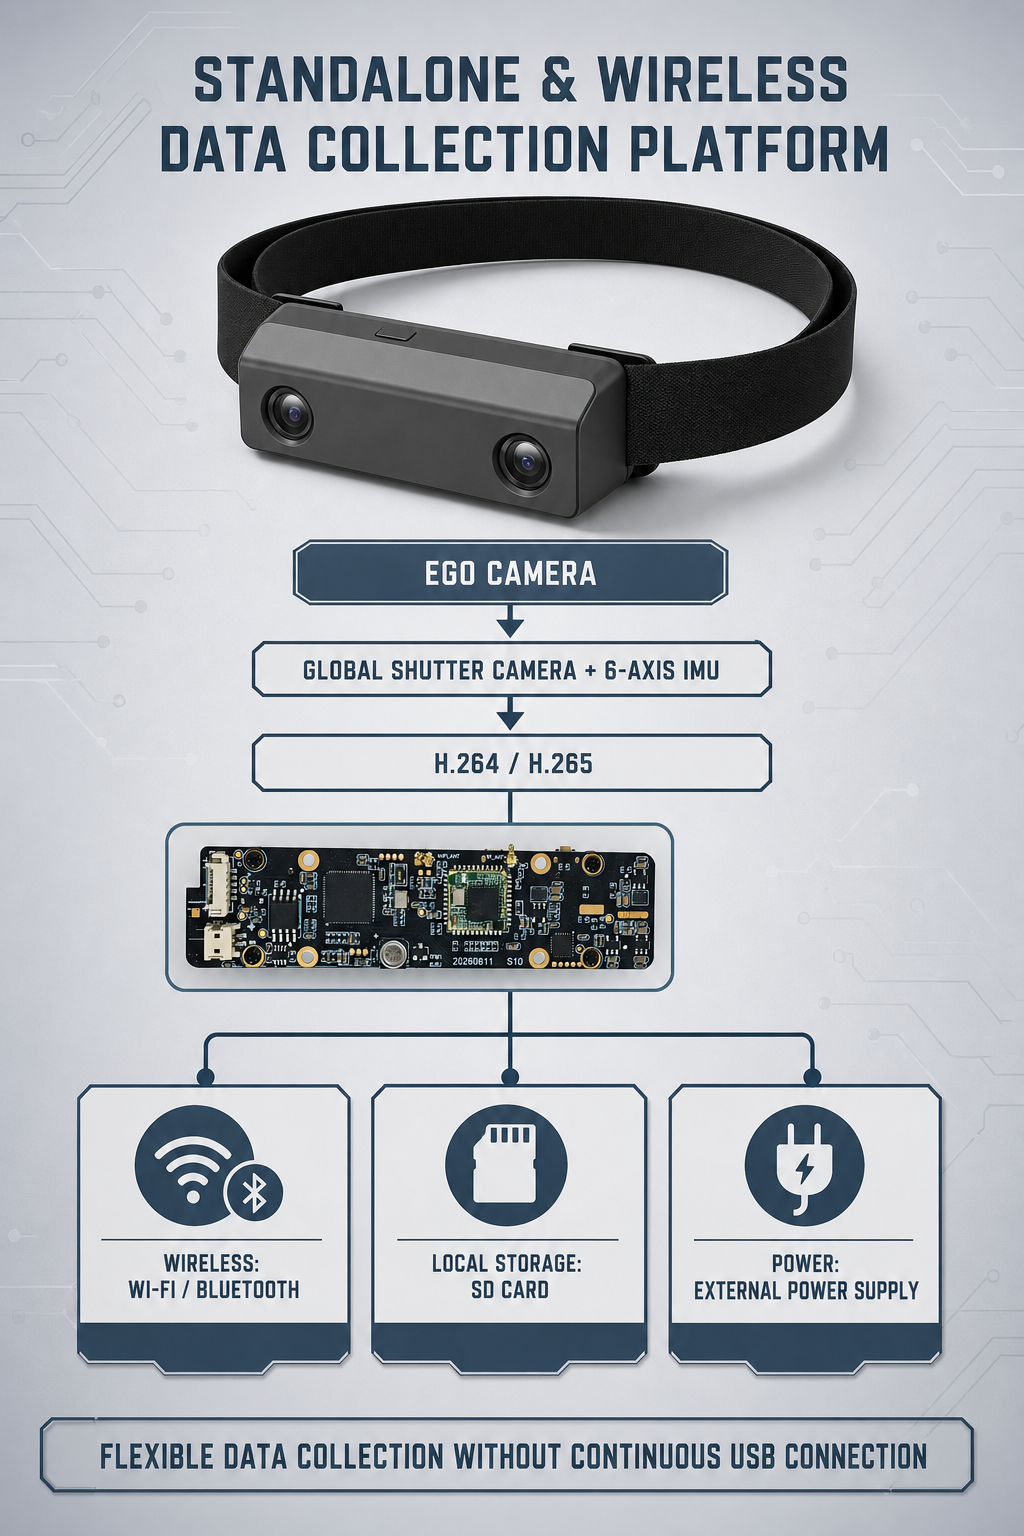
Дунгуань, провинция Гуандун, Китай — Компания Dongguan Hampo Electronic Technology Co., Ltd. представляет модуль Wi-Fi-камеры с двумя объективами USB-3372, предназначенный для эгоцентрического сбора данных, обучения роботов и воплощенного искусственного интеллекта. Модуль, который можно носить на голове или теле, или устанавливать на робота, объединяет данные стереоскопического зрения и движения в единую временную базу — без подключения к компьютеру.
Что делает этот модуль?
Два датчика с глобальным затвором срабатывают одновременно, поэтому двухлинзовая камера с глобальным затвором для захвата движения записывает быстрые движения без искажений, вызванных эффектом «роллинг-шаттера». Поскольку левый и правый кадры запускаются аппаратно, модуль работает как аппаратно синхронизированная стереокамера для определения глубины и как синхронизированная стереокамера для 3D-реконструкции — геометрического ввода, на котором построены эти конвейеры обработки данных.
Встроенный 6-осевой инерциальный измерительный блок (IMU) производит выборку с настраиваемой частотой 100, 200 или 500 Гц, а его временные метки синхронизируются с кадрами камеры аппаратно. Таким образом, для стереокамеры с IMU, надеваемой на голову, для SLAM — или для камеры с глобальным затвором, устанавливаемой на голову, для VIO — визуальные и инерциальные данные поступают с одного такта вместо двух. Синхронизация решается во время захвата, а не восстанавливается на этапе постобработки.
Каждая камера поставляется со своим собственным калибровочным файлом, содержащим внутренние параметры камеры и коэффициенты искажения. Заводская калибровка наголовной камеры для ИИ позволяет использовать её в робототехнике и системах машинного зрения, вместо того чтобы заказывать калибровку на собственном оборудовании перед захватом первого кадра. Поскольку эти коэффициенты передаются вместе с устройством, изображение можно скорректировать и получить стереокамеру с низким уровнем искажений для робототехники.
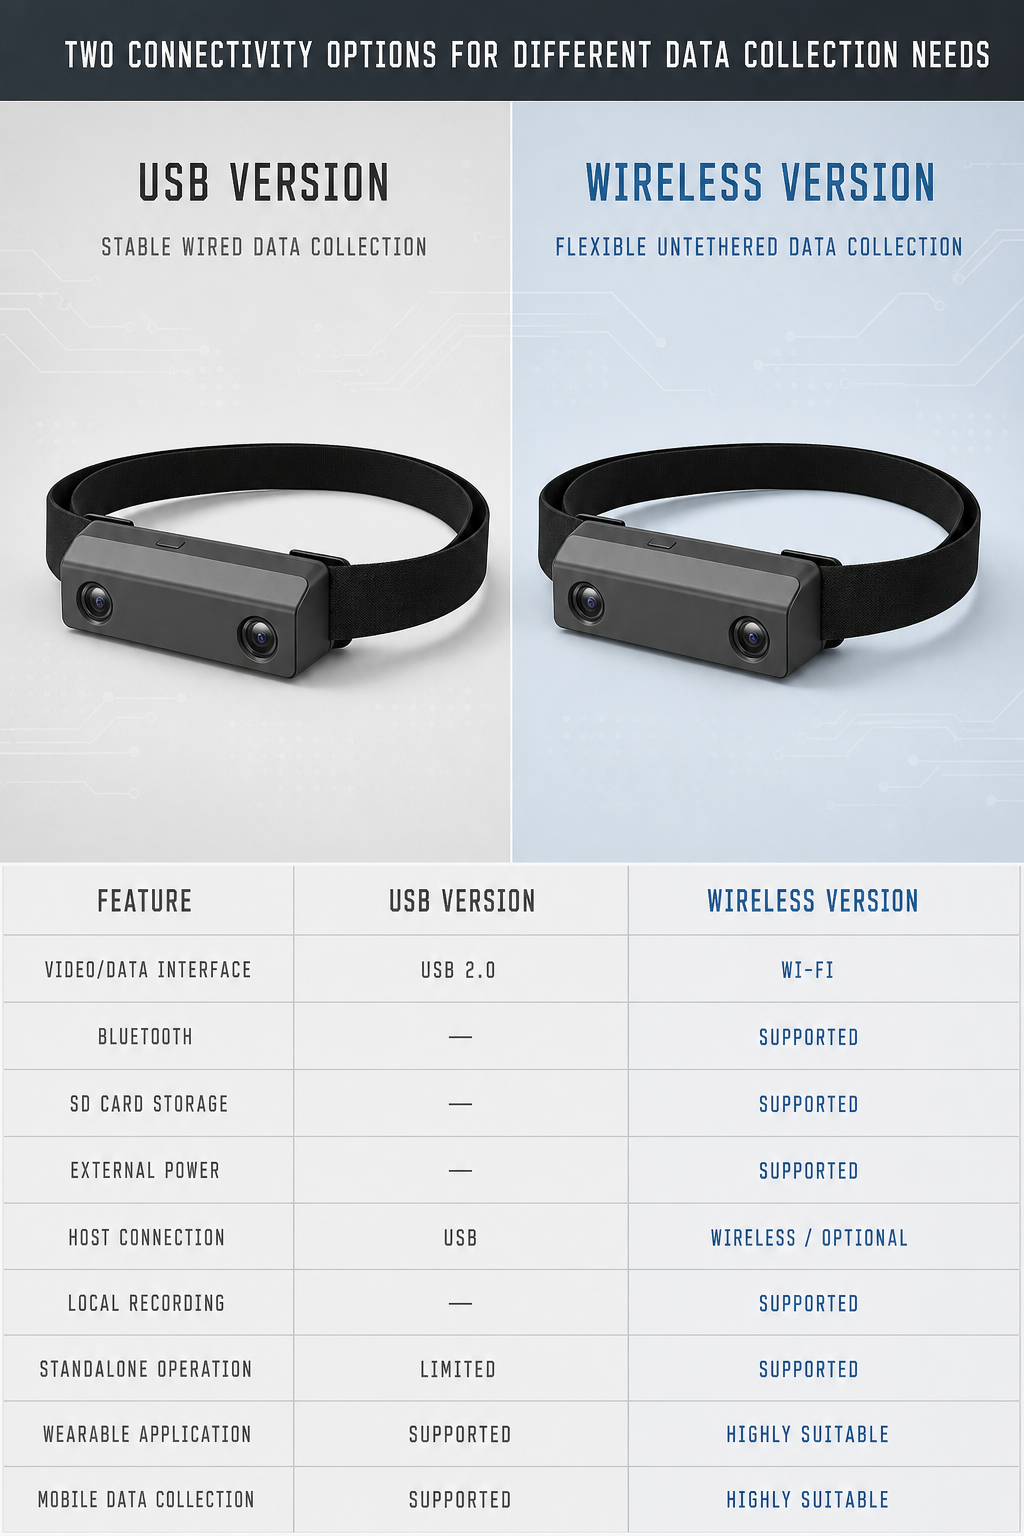
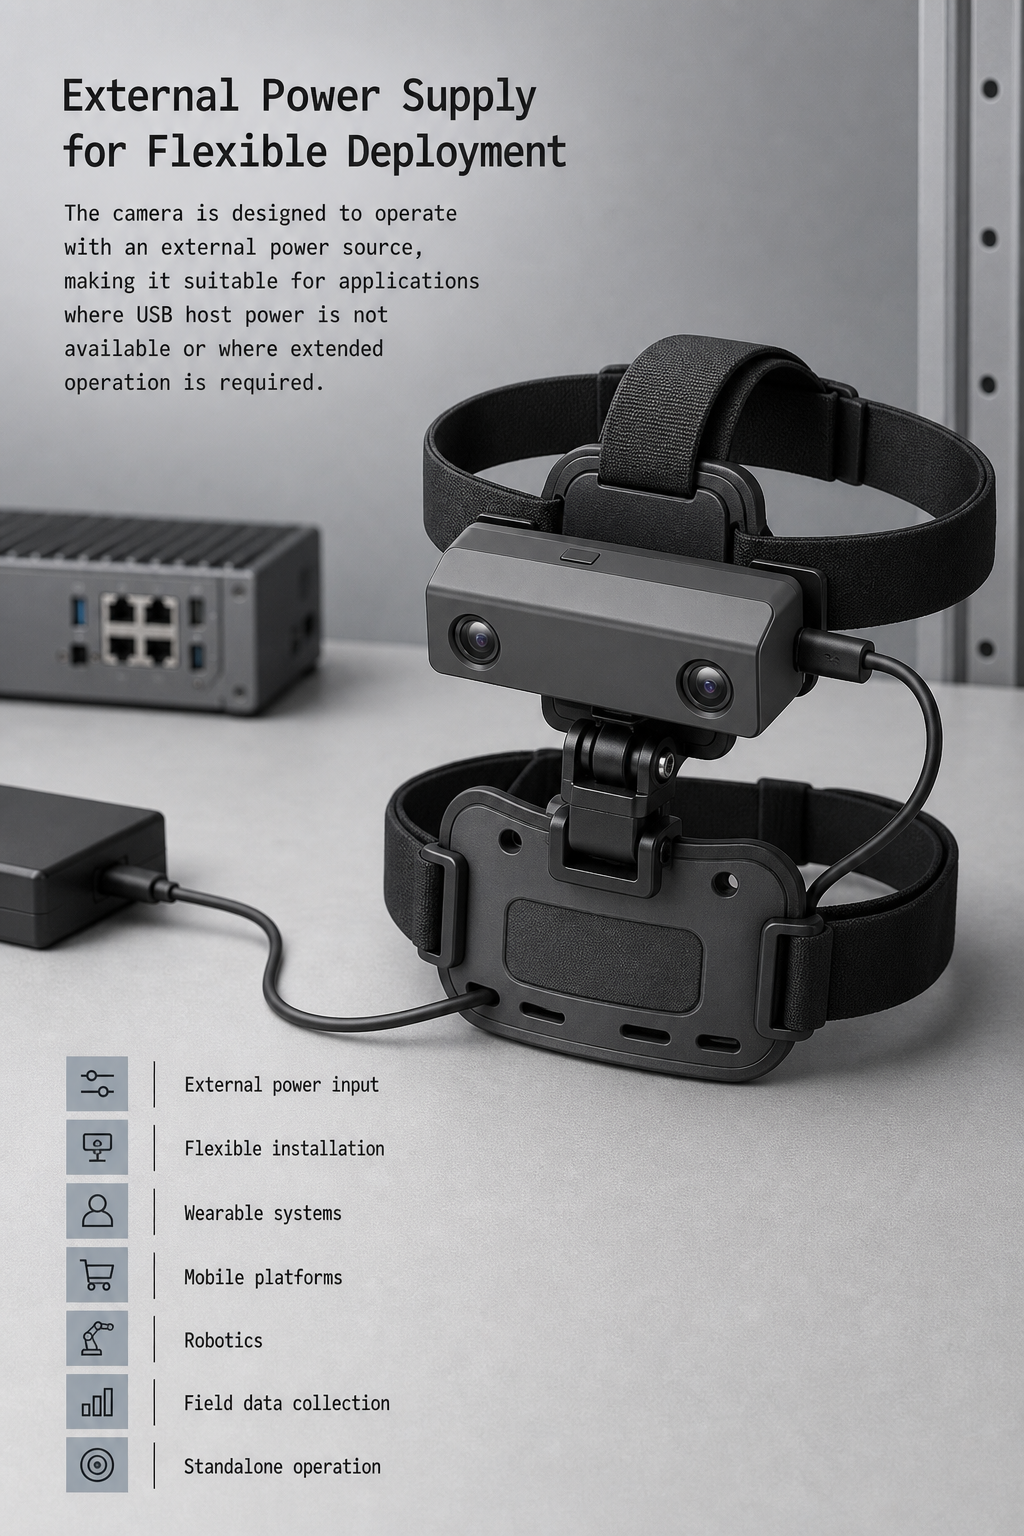
Встроенная память на SD-карте, перезаряжаемый аккумулятор и передача данных по Wi-Fi позволяют использовать модуль как носимое устройство для сбора данных в рамках имитационного обучения и как работающую эгоцентрическую видеокамеру для обучения роботов: изображения, видео и данные IMU записываются на карту на месте, без участия компьютера. Носимый модуль с двумя камерами для обучения роботов больше не нужно прикреплять к столу.
Там, где оно предназначено для использования.
Сбор данных для обучения робота.Данные для обучения робота начинаются с устройства захвата изображения от первого лица, которое записывает то, что видит оператор, вместе с тем, как он двигается. USB-3372, как стереокамера, устанавливаемая на голову для сбора данных об обучении робота, регистрирует оба параметра с одной и той же аппаратной меткой времени, поэтому демонстрация становится пригодными для обучения данными, а не двумя потоками, требующими ручной синхронизации.
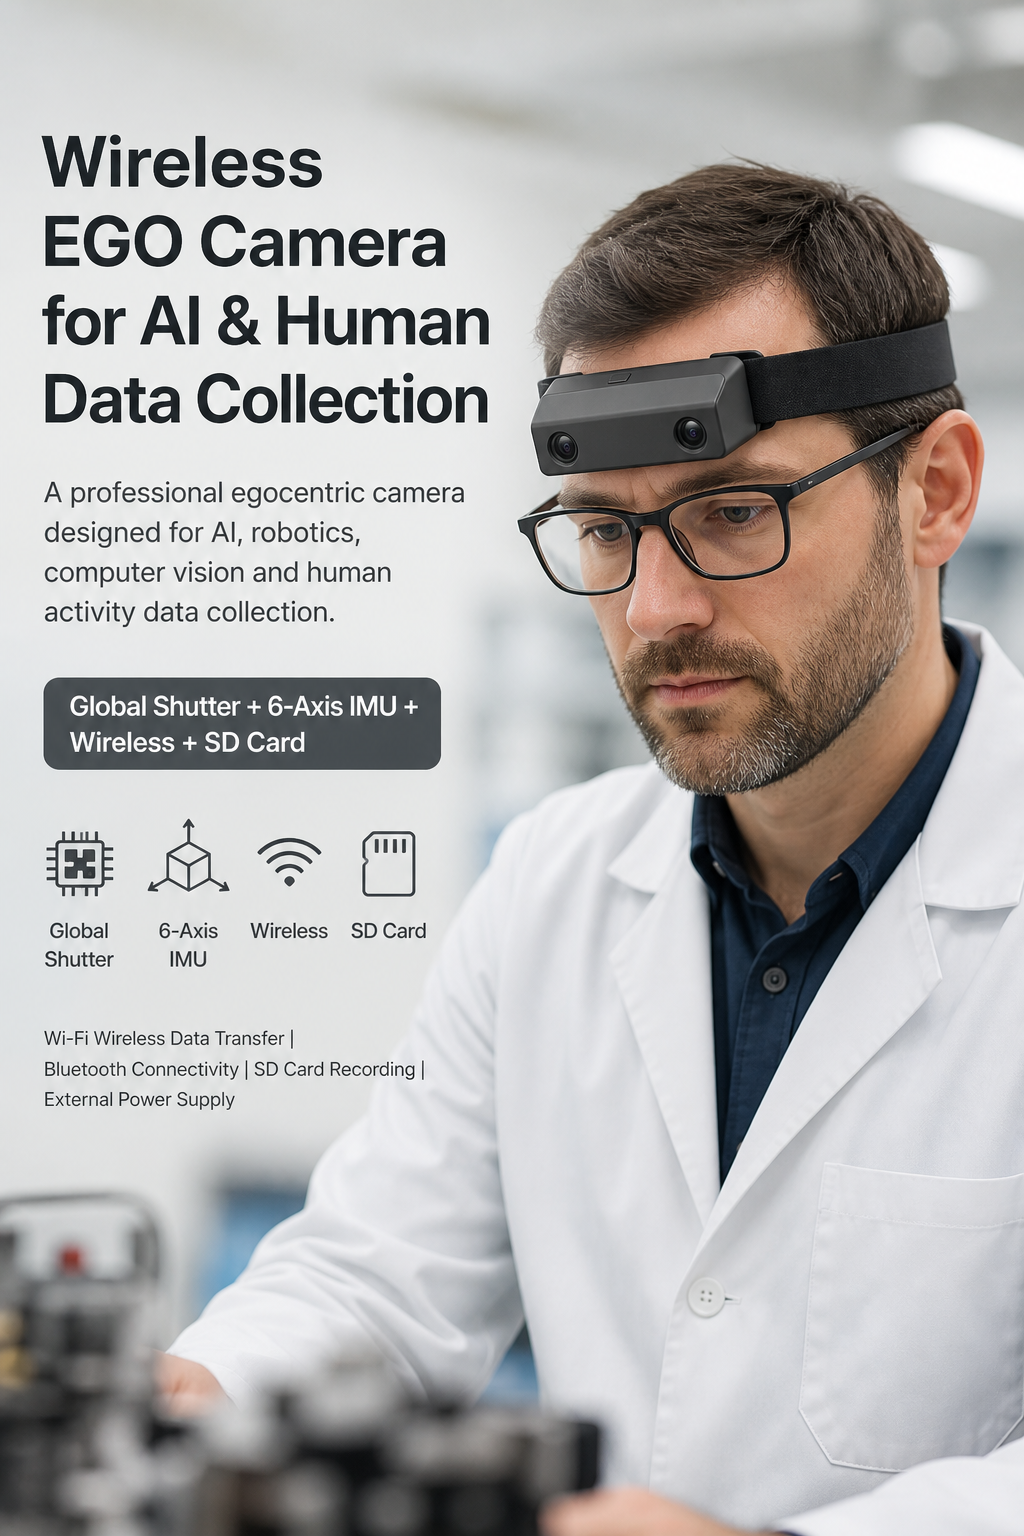
- Запись и демонстрация человеческой активности:Стереоскопическая камера от первого лица для записи активности человека фиксирует ту же сцену, которую видит пользователь, а камера, управляемая самим человеком, для записи движений, сопоставляет это изображение с движением, которое его вызвало.
- Исследования в области воплощенного искусственного интеллекта:Модуль представляет собой портативный, автономный сенсорный блок: стереоскопическое изображение, инерциальные данные и локальная запись в одном компактном устройстве.
- SLAM, VIO и визуально-инерциальное слияние:Устраняет ошибку синхронизации камеры и инерциального измерительного блока (IMU) из эксперимента.
Часто задаваемые вопросы
Как записать демонстрацию действий человека для обучения роботов?Зафиксируйте одновременно взгляд и движения оператора, в режиме реального времени, в условиях, где фактически выполняется задача.
Какая носимая камера лучше всего подходит для сбора данных в робототехнике?Устройство USB-3372 предназначено для обеспечения аппаратной синхронизации между камерами, синхронизации инерциального измерительного блока (IMU) с кадрами камеры, автономной записи и калибровки каждого устройства.
USB-3372 — это наголовная камера?Это модуль камеры, а не готовая гарнитура: его можно носить на голове или теле, а также устанавливать на робота.
О компании Dongguan Hampo Electronic Technology Co., Ltd.
Компания Hampo, основанная в 2015 году, является технологически ориентированным производителем, специализирующимся на исследованиях, проектировании и производстве аудио- и видеопродукции. Компания располагает автоматизированными производственными площадками площадью 150 000 квадратных футов, штатом из 500 сотрудников и годовым объемом производства 180 000 000 камер. Hampo предоставляет услуги OEM и ODM проектирования и контрактного производства, а также занимается полным циклом производства камер — от разработки индивидуального дизайна и сырья до электронного проектирования, разработки встроенного и программного обеспечения, тестирования продукции и дизайна упаковки. Клиенты могут предоставить свои требования или даже эскиз, и команды продаж и инженеров Hampo превратят их в готовый к производству продукт. На продукцию, приобретенную непосредственно у Hampo или на сайте www.hampotech.com, распространяется ограниченная гарантия сроком на один год.
Дата публикации: 21 сентября 2026 г.


